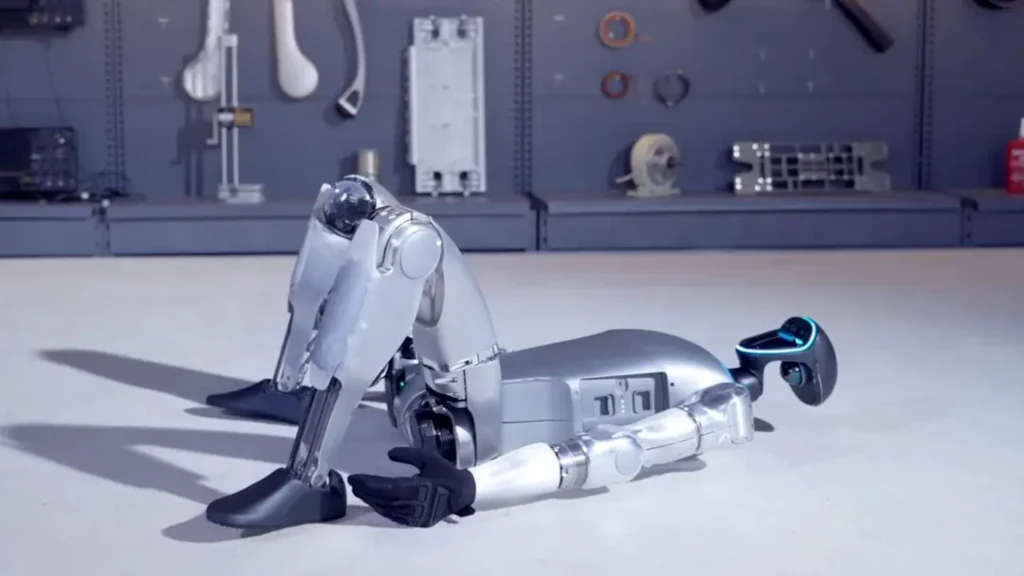
Az Unitree azt állította, hogy a G1-et tuningolás nélkül nevezett be a versenyre, de a túlmelegedésről nem árult el részleteket.
Egy Unitree G1 humanoid robot túlmelegedett, és hordágyon kellett levinni a Taishan-hegyről egy kínai robotverseny során. A baleset az első CMG World Robot Mount Taishan versenyen történt Kína Shandong tartományában.
Az Unitree később azt sugallta, hogy a robot megfelelő hangolás nélkül nevezett be a versenyre, ami online vitát váltott ki a humanoid robotok tartósságáról és arról, hogy képesek-e valós, igényes környezetben működni.
A robotikai cég nemrégiben bemutatta G1 humanoidját, amely az UnifoLM-X2-1.0 mesterséges intelligencia modelljének segítségével önállóan küzdött egy emberrel, demonstrálva a valós idejű robotvezérlés terén elért előrelépéseket.
Humanoid állóképességet teszteltek
A kínai humanoid robot november 2-án a Taishan-hegy megmászása során túlmelegedés után komoly állóképességi kihívással nézett szembe, ami rávilágított a kétlábú gépek hosszabb ideig tartó, igényes terepen történő működtetésének technikai nehézségeire.
A G1 fejlesztés alatt álló verzió, amelyet a kínai Tavaszi Fesztivál Gáláján is használtak, túlmelegedett a verseny alatt, és a kezelőjének ki kellett vonnia a helyszínről. A rendezvény szervezői ezt követően hordágyra helyezték a humanoidot, és levitték a hegyről.
A verseny komoly próbára tette a robot mobilitását, egyensúlyát és hőszabályozó rendszereit. A pálya körülbelül 3,9 kilométert (2,4 mérföldet) tett ki, a Hongmentől a Zhongtianmenig (Hongmen negyedtől a Zhongtianmen negyedig) haladt, több mint 3100 lépcsőfokkal és körülbelül 600 méteres szintkülönbséggel. A Global Times beszámolója szerint a sík, beltéri felületeken végzett bemutatókkal ellentétben a humanoidnak az útvonalon egyenetlen terepen és ismételt lépcsőmászásokon kellett navigálnia, miközben meg kellett őriznie egyensúlyát.
A szakértők szerint az ilyen körülmények jelentős igénybevételt jelentenek egy humanoid robot mechanikai és elektronikus rendszereivel szemben. A járás folyamatos koordinációt igényel az ízületek, aktuátorok, érzékelők és a fedélzeti vezérlőrendszerek között. Több ezer lépcső megmászása további igénybevételt jelent, ami a lábmozgások, a testtartás és az egyensúly ismételt módosítását igényli, miközben a robot a szintkülönbségeket kezeli.
A hőkezelés egy másik fontos szempont a tartós működés során. A motorok, aktuátorok, számítástechnikai hardverek és teljesítményelektronika hőt termelnek a nagy igényű feladatok elvégzése során. Ha a keletkező hő meghaladja a rendszer elvezetési képességét, a belső hőmérséklet megemelkedhet, és befolyásolhatja a működési megbízhatóságot. Az eset ezért kérdéseket vetett fel azzal kapcsolatban, hogy a humanoid robotok mennyire képesek kezelni a hőt hosszabb fizikai aktivitás során, nem pedig rövid bemutatók során.
A G1 vizsgálat alá kerül
Az Unitree felvetette, hogy a G1 fejlesztés alatt álló verziója esetleg hangolás nélkül indult a versenyen. A cég nem közölt további technikai részleteket a túlmelegedési esetről, és nem azonosította a hőmérséklet-emelkedésért felelős konkrét alkatrészt.
A robot visszavonulása vitát váltott ki a mobilitás demonstrálása és annak igényes körülmények közötti fenntartása közötti különbségről is. Egy humanoid viszonylag rövid ideig sikeresen járhat, futhat vagy összetett mozdulatokat végezhet, de ezen képességek hosszabb ideig tartó fenntartása megbízható koordinációt igényel a mechanikus hardver, a vezérlőszoftver és a hőkezelő rendszerek között.
Az elemzők szerint a Taishan-hegyi verseny rávilágított ezekre a kihívásokra a terepen. A több ezer lépés, a folyamatos mozgás és a jelentős szintkülönbségek kombinációja más tesztet jelentett, mint a laboratóriumi bemutatókhoz jellemzően használt kontrollált körülmények. Rávilágított arra is, hogy a robotokat az egyes mozgások végrehajtására való képességükön túl is érdemes értékelni.
Az incidens nem feltétlenül jelzi a G1 platform alapvető korlátját, különösen az Unitree azon felvetését figyelembe véve, hogy a fejlesztési modellt esetleg nem megfelelően hangolták be az eseményre. Azonban jól szemlélteti, hogy miért válnak a humanoid robotok teljesítményének fontos mérőszámaivá a tartósság, a hőstabilitás és az alkalmazkodóképesség.
Tovább a cikkre: interestingengineering.com (Jijo Malayil)
Videó: Humanoid robot tanul meg önállóan küzdeni és ütni emberi irányítás nélkül
Az Unitree Robotics bemutatott egy önállóan harcoló humanoid robotot, ami egy lépés a mesterséges intelligencia által vezérelt rendszerek felé, amelyek emberi operátorok nélkül is képesek irányítani a robotokat.
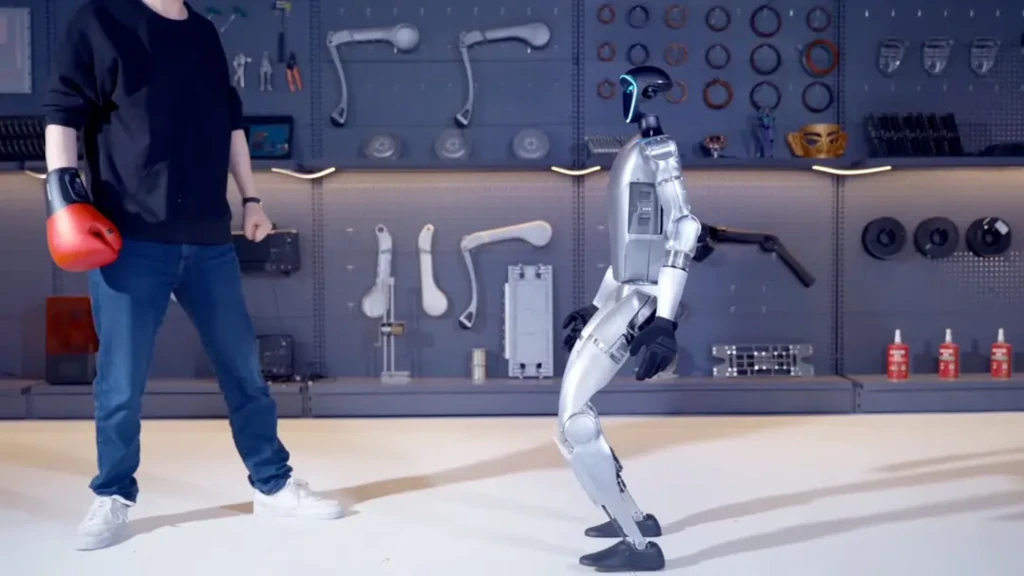
A cég G1 humanoidja egy új, UnifoLM-X2-1.0 névre keresztelt mesterséges intelligencia modellt használt, hogy valós időben küzdjön meg egy emberi partnerrel.
A demonstráció rávilágít a növekvő erőfeszítésekre olyan robotok fejlesztése érdekében, amelyek képesek reagálni a gyorsan változó fizikai környezetre, miközben önállóan tervezik és hajtják végre a mozgásaikat.
Az Unitree szerint a rendszer elmozdulást jelent a korábbi humanoid harci bemutatókhoz képest, amelyek távirányításra vagy más emberi beavatkozási formákra támaszkodtak.
A G1 autonómiát kap
Egy új videóban az Unitree G1 humanoidja látható, amint az UnifoLM-X2-1.0 segítségével önállóan küzd meg egy emberi partnerrel. A rendszert úgy tervezték, hogy kiküszöbölje az emberi teleoperátort, akire jellemzően szükség van a humanoidok irányításához a harci bemutatók során.
Ahelyett, hogy egy VR-headsetből, gamepadből vagy más kontrollerből érkező parancsokat mozgásokká alakítaná, az UnifoLM-X2-1.0 egy prediktív érzékelés-cselekvés rendszert használ. Folyamatosan feldolgozza a környezetet, előre látja, hogyan fog változni a jelenet és az ellenfél, és ezeket az előrejelzéseket felhasználja a robot következő mozgásainak megtervezéséhez.
A demonstrációs felvételen a G1 egy közeledő emberi ellenfélre úgy reagál, hogy módosítja az állását és a lábmunkáját, elkerüli a beérkező ütéseket, valamint ütéseket és rúgásokat hajt végre. A felvételen látható vizualizációk kiemelik a rendszer prediktív modellezését, bemutatva, hogyan épülnek be az interakció jövőbeli állapotai a mozgástervezésbe, mielőtt a robot fizikailag elmozdulna.
A technológia a mesterséges intelligencia által vezérelt humanoidok telepítésének egyik fő kihívását célozza meg: az érzékelés, a döntéshozatal és a fizikai cselekvés közötti késleltetés csökkentését. Az Unitree szerint az UnifoLM-X2-1.0-t úgy tervezték, hogy a világcselekvési modellek szűk keresztmetszeteit kezelje azáltal, hogy lehetővé teszi a gyorsabb mozgástervezést, a taktikai döntéseket és a zárt hurkú végrehajtást a rendkívül dinamikus interakciók során.
„Az UnifoLM-X2-1.0 áttöri a világméretű alapmodellek szűk keresztmetszeteit az azonnali tervezésben, döntéshozatalban és dinamikus interaktív végrehajtásban, nagy dinamikát, erős interakciót, valós idejű előrejelzést és a jövő tervezését éri el, valamint teljesen autonóm harcot biztosít a humanoid robotok számára” – olvasható a videó leírásában a YouTube-on.
Prediktív mesterséges intelligenciát kap
Az Unitree legújabb bemutatója rávilágít arra, hogyan lépnek át humanoid robotjaik a távirányítású rendszerekről a fejlettebb autonóm rendszerek felé.
A G1 autonóm küzdelem mögött álló technológia az Unitree alapmodelljeinek bővülő családjának része, amely a gyári manipulációra tervezett modellektől az újabb multimodális rendszerekig fejlődött. Az UnifoLM-X2-1.0 egy világmodell-megközelítést alkalmaz, hogy segítsen a robotnak megérteni a környezetét, és megjósolni, mi történhet ezután.
A szakértők szerint ez fontos a gyorsan változó helyzetekben, például harcban, ahol a robot látására adott egyszerű reakció túl lassú lehet. A rendszer képes megjósolni az ellenfél mozgását, miközben figyelembe veszi a G1 saját egyensúlyát és helyzetét is. Ezután ezeket az előrejelzéseket felhasználva valós időben kiválaszthatja a mozgásokat, és módosíthatja a műveleteit.
A demonstrációról készült felvételek azonban arra utalnak, hogy a rendszer esetleg nem teljes egészében magán a roboton fut. Az olyan parancsokat tartalmazó konzolnaplók, mint az OBS/replan és az env.step, arra utalnak, hogy az érzékelőinformációk egy különálló, a mesterséges intelligencia modelljét futtató számítógépre küldhetők, amely ezután mozgási utasításokat küld vissza a G1-nek. Ez azt jelenti, hogy a rendszer külső számítástechnikától való függőségének csökkentése továbbra is fontos kihívás.
Az Unitree az autonóm harcot a fizikai mesterséges intelligencia próbájának tekinti . Ha a robotok képesek előre jelezni a mozgásokat, fenntartani az egyensúlyt és reagálni a váratlan érintkezésekre, hasonló technológia végül segíthet a humanoidoknak biztonságosabban dolgozni komplex ipari környezetekben.
Tovább a cikkre: interestingengineering.com (Jijo Malayil)


