Egy mesterséges intelligencia által vezérelt drón a nulláról tanult meg repülni, és egyetlen kamera segítségével több mint 96 km/h sebességgel navigált egy versenypályán.
Egy mesterséges intelligencia (AI) által hajtott drón gyorsabban teljesített egy bajnoki pályát, mint a világ legjobb emberi drónpilótái közül néhányan.
Egy, a Science Robotics folyóiratban október 14-én publikált tanulmányban a tudósok egy olyan mesterséges intelligenciarendszert hoztak létre, amely képes egy quadcoptert több mint 100 km/h sebességgel egy igényes pályán végigröptetni, csupán egyetlen előre néző kamera, egy inerciális mérőegység és egy apró fedélzeti számítógép felhasználásával.
A MonoRace névre keresztelt rendszer megnyerte a 2025-ös Abu Dhabi Autonóm Verseny Liga drónversenyét, minden rivális autonóm csapatot felülmúlva, és gyorsabb időt futva, mint három korábbi emberi világbajnok drónpilóta.
A MonoRace ezt GPS, külső mozgásrögzítő rendszerek, sztereó kamerák vagy előre betöltött pályatérkép segítsége nélkül érte el. A rendszer egy fedélzeti autonóm repülési modell, amelyet a hollandiai Delft Műszaki Egyetem Mikro Légi Járművek Laboratóriumának kutatói készítettek. A neve a központi tervezési jellemzőjét tükrözi; a „mono” a monokuláris látására utal. A drón egyetlen gördülő redőnyös kamerára támaszkodik, és egy belső mérőegységgel (IMU) figyeli saját mozgását, amely a gyorsulást és a forgást méri.
Nyaktörő sebességgel repülve
A korlátozott szenzorcsomag egy neurális hálózatot táplál, egy gépi tanulási modellt, amely összekapcsolt mesterséges neuronokat használ a minták adatokból való tanulására. Ez a neurális hálózat azonosítja a versenykapukat, és megbecsüli a drón helyzetét és mozgását motorparancsok generálásához. Ezután másodpercenként 500-szor elküldi a parancsokat a négy propellernek a drón repülésvezérlőjén keresztül.
A rendszer egy mindössze 966 grammot (2,13 fontot) nyomó és hozzávetőlegesen 30 x 28 x 10 centiméteres (11,8 x 11 x 3,9 hüvelykes) méretű drónhoz illik. Mivel a MonoRace hardvere annyira kompakt, könnyű és számítási szempontból hatékony volt, a csapat teljes egészében a drón fedélzetéről tudta működtetni.
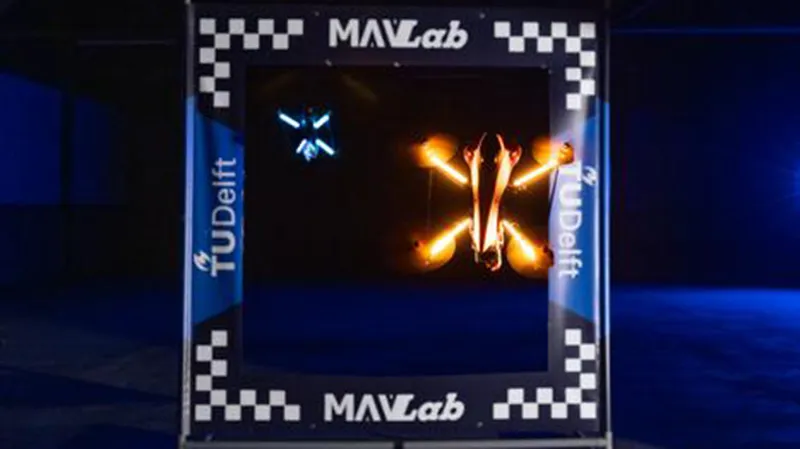
Az Abu Dhabi pályán a MonoRace 16,56 másodperc alatt teljesített két kört 11 kapu körül, végsebessége pedig körülbelül 102 km/h volt.
Egy nemrégiben megjelent videó a MonoRace fejlesztését és a versenyen elért teljesítményét követi nyomon, valós repülési jelenetekkel, amelyek bemutatják, hogyan dől be hirtelen a drón, hogyan gyorsul át a kapukon, és hogyan navigál egy pályán emberi segítség nélkül.
Néhány jelenetsor azonban számítógéppel generált. A tanulmány társszerzője, Guido de Croon, a Delfti Műszaki Egyetem professzora szerint ezek szándékos vizuális effektek. Az egyetlen teljesen szimulált kép a kétperces pontnál jelenik meg, a betanítási folyamatot bemutató szegmensben.
„Itt a videóhoz egy vizuális szimulátorban mutatjuk be a kapukat, de az igazi betanítás egy lecsupaszított, tisztán fizikai szimulátorban történt, ami nagyon gyorsan futott” – mondta de Croon egy e-mailben a Live Science-nek. „A betanítás során nem végeztünk látás szimulációt, mivel a vezérlő neurális hálózat egy becsült állapotot kap bemenetként, ami egy másik érzékelési és állapotbecslési folyamatból származik.”
A felvétel többi része valós, bár egyes felvételek átfedéseket tartalmaznak, amelyek azt mutatják, hogyan értelmezi a drón a kameraképet. Egy konvolúciós neurális hálózat szegmentálja a fehér kapukat, néha piros színnel jelenítve meg őket a normál kameraképen. Kis körök jelölik az észlelt kapusarkokat, piros vonalak a kapuszéleket, és egy kék átfedés mutatja a képnek azt a részét, ahol a drón a következő kaput várja.
Hogyan tanult meg a mesterséges intelligencia versenyezni?
A tudósok megerősítéses tanulással képezték ki a MonoRace modellt, egy gépi tanulási módszerrel, amelyben egy ágens ismételten megpróbálkozik egy feladattal, és visszajelzést kap a siker vagy a kudarc alapján.
„A megerősítéses tanulás szimulációban futott, mivel sok próbálkozást és hibát igényel – több millió próbálkozást” – mondta de Croon. „Valójában a nulláról tanul meg repülni.”
A hálózat megtanulta, hogyan lehet a drón pályán elfoglalt helyzetét, sebességét és irányát közvetlenül motoros parancsokká alakítani. De Croon szerint a korai képzés az alapokra összpontosított, mint például az ütközések elkerülése és az első kapu elérése. Ahogy a képzés előrehaladt, a rendszer megtanult egyre messzebbre haladni a pályán, és nagyobb sebességgel repülni.
A kutatók nem egyetlen repülőgépen képezték ki a rendszert. Ehelyett olyan méreteket változtattak, mint a súly, a feszültség, a légellenállás, az érzékelőzaj és a légcsavar állapota, hogy a mesterséges intelligencia modellje megbirkózzon a valós világbeli eltérésekkel és tökéletlenségekkel.
„Ez biztosítja, hogy a képzett hálózat különböző drónokat tudjon irányítani” – mondta de Croon.
A MonoRace az emberi drónpilóták kiképzőeszközévé válhat, „kissé úgy, ahogy a hatékony sakkprogramok is inspirálták az embereket a játékra” – mondta de Croon.
Tágabb jelentősége a fizikai mesterséges intelligencia fejlesztéseinek bemutatásában rejlik , különösen abban, hogy egy robot hogyan képes nagy sebességgel érzékelni, dönteni és cselekedni a korlátozott érzékelési és számítási teljesítmény ellenére. A vezérlőhálózat egy mikrokontroller-osztályú chipen fut, ami azt jelenti, hogy a kifinomult vezérléshez nincs szükség nagy számítógépre.
De Croon megjegyezte, hogy egy hasonló méretű hálózat a minimális energiafogyasztást optimalizálhatná a minimális köridő helyett. Mivel a legtöbb gép kis processzorokra és hagyományos vezérlőkre támaszkodik, az energiaoptimalizált neurális vezérlés végül csökkentheti az energiafogyasztást a mindennapi robotikában – mondta.
Tovább a cikkre: livescience.com (Alan Bradley)